


Si alguna vez ha visto imágenes de noticias sobre zonas de desastre (piense en los escombros de un terremoto, calles inundadas o sitios industriales después de un derrame químico), probablemente se haya preguntado: ¿cómo llegan los socorristas a áreas que son demasiado peligrosas para los humanos? Ahí es donde entran los robots rastreados de respuesta a emergencias y, como proveedor de estos chicos malos, me hacen esta pregunta todo el tiempo. La gente supone que estos robots simplemente avanzan por terrenos difíciles como si estuvieran en un camino de entrada liso, pero es mucho más complejo que eso. Analicemos exactamente cómo manejan terrenos difíciles e implacables sin sudar.
En primer lugar, hablemos de por qué las huellas son el arma secreta aquí. Sé que algunas personas podrían pensar que las ruedas están bien, pero cuando se trata de grava suelta, barro profundo o concreto irregular, las ruedas simplemente patinan o se atascan. Las orugas distribuyen el peso del robot sobre una superficie mucho mayor, ¿verdad? Es como usar raquetas de nieve en lugar de zapatillas de deporte: mucha menos presión por pulgada cuadrada. La mayoría de los robots con orugas de respuesta a emergencias que suministramos pesan entre 150 y 500 libras, según el modelo, y ese peso se distribuye a lo largo de la oruga, no solo en un pequeño espacio debajo de una rueda. Entonces, en terrenos blandos como barro o arena, no se hunden tanto como los robots con ruedas. He visto a nuestros modelos atravesar treinta centímetros de barro húmedo y seguir moviéndose, mientras que un robot con ruedas se quedaría atascado incluso antes de cruzar el umbral.
Pero no se trata sólo de las pistas en sí: su diseño también importa mucho. Tampoco utilizamos las mismas orugas que encontrarías en una cortadora de césped. Para terrenos accidentados, nuestros robots tienen orugas reforzadas hechas de acero de alta resistencia, con orejetas dentadas profundas (esos pequeños bultos en la oruga) que se agarran a superficies irregulares. De hecho, el patrón de tacos está optimizado para diferentes escenarios. Por ejemplo, nuestro robot de respuesta a entornos peligrosos CBRN tiene una oruga con orejetas más anchas para terrenos blandos y orejetas más estrechas intercambiables para sitios rocosos o industriales donde se necesita más maniobrabilidad sin dañar sensores delicados. Hablando de esos sensores, espera, ¿te imaginas si las huellas de un robot QBRN se rompieran con escombros afilados? Eso frustraría todo el propósito. Por eso, también agregamos una capa de revestimiento de caucho en el borde exterior de la pista para protegerla de escombros afilados, mientras mantenemos las orejetas expuestas para la tracción. Se trata de un pequeño detalle, pero marca una gran diferencia en zonas de desastre donde hay hormigón roto o chatarra de metal por todas partes.
El siguiente paso es la suspensión. No se puede tener un robot rebotando sobre trozos de concreto de 6 pulgadas si quiere mantener sus sensores funcionando, especialmente si se trata de un modelo QBRN que mide sustancias químicas tóxicas o partículas radiactivas. Todos nuestros robots con orugas de respuesta a emergencias cuentan con sistemas de suspensión activa o semiactiva que se ajustan al terreno en tiempo real. Déjame explicarte: la suspensión activa utiliza pequeños motores hidráulicos o eléctricos para mover cada rueda de forma independiente, de modo que si un lado golpea una roca grande, se eleva un poco mientras el otro lado permanece bajo, manteniendo el cuerpo del robot nivelado. Esto es crucial por dos razones: primero, evita que el robot se vuelque, lo cual es un gran riesgo cuando estás en un terreno inclinado o irregular. En segundo lugar, mantiene estable la carga útil (como detectores de gas, cámaras o medidores de radiación). Si el robot está rebotando, esos sensores pueden proporcionar datos incorrectos; no querrás pensar que un sitio es seguro cuando en realidad está lleno de cloro gaseoso porque el sensor fue empujado. Nuestro robot de seguimiento de reconocimiento de peligros y detección QBRN, por ejemplo, tiene una suspensión semiactiva que se ajusta cada 10 milisegundos, por lo que puede navegar por campos de escombros sin que la cámara se desenfoque o el analizador de gas dé lecturas falsas. He visto a nuestro equipo probar esto en un sitio de terremoto simulado con protuberancias de 12 pulgadas, y la carga útil del robot se mantuvo nivelada dentro de medio grado, mucho mejor que cualquier robot con ruedas con el que hayamos probado.
Luego está el control de tracción. Incluso con excelentes orugas y suspensión, si un robot golpea una superficie de hielo o metal húmedo, podría resbalar. Es por eso que nuestros robots con orugas de respuesta a emergencias tienen sistemas de control de tracción en tiempo real que ajustan la potencia a cada oruga individualmente. Los sensores en cada rueda miden cuánto se desliza la pista y el sistema automáticamente corta la energía a la pista que se desliza y envía más a las que tienen agarre. Es como cuando conduces un automóvil en la nieve y presionas suavemente el acelerador, excepto que el robot lo hace en milisegundos, mucho más rápido de lo que cualquier humano podría reaccionar. Probamos esto el invierno pasado en una pista de prueba congelada con parches de hielo de 2 pulgadas, y un robot similar sin control de tracción no pudo pasar el primer parche. Nuestro modelo se deslizó sobre él sin ningún deslizamiento. Para los sitios industriales con pisos aceitosos, esta característica también cambia las reglas del juego: hemos tenido clientes que usan nuestros robots en refinerías donde los pisos están constantemente mojados con aceite y no se atascan en absoluto.

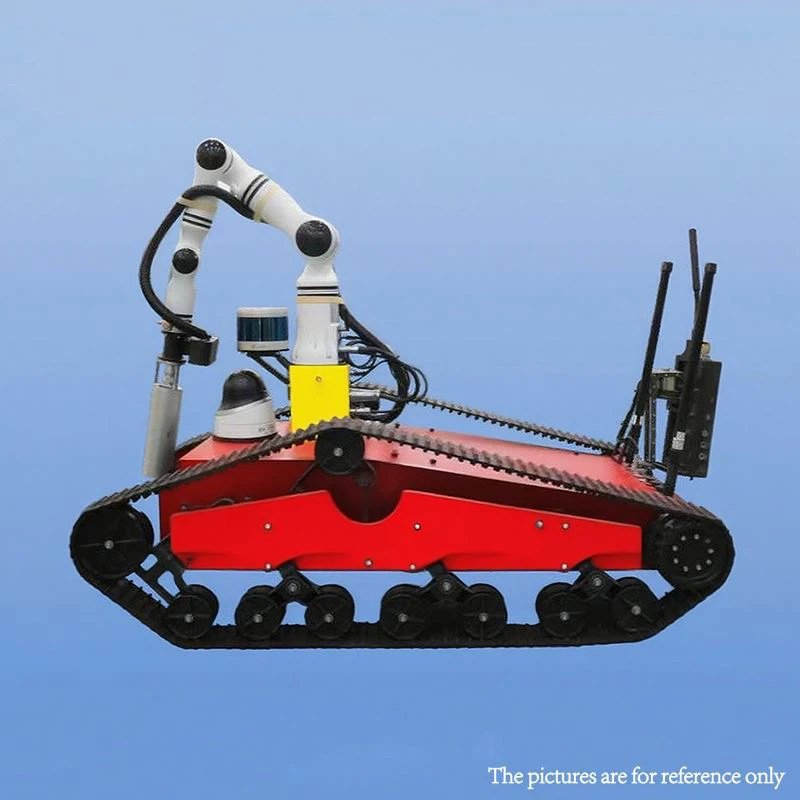
La durabilidad es otro tema importante, obviamente. El terreno accidentado significa rocas afiladas, vidrios rotos, fragmentos de metal e incluso ramas de árboles caídas. Nuestros robots con orugas de respuesta a emergencias están construidos con cascos reforzados hechos de aluminio de alta calidad o fibra de carbono, según el modelo. Los modelos CBRN, por ejemplo, tienen un casco de fibra de carbono que es a la vez liviano y lo suficientemente fuerte como para resistir los impactos de la caída de escombros. También agregamos placas protectoras en la parte inferior para proteger las orugas y los componentes internos de raspaduras. Recuerdo que un cliente de un equipo de respuesta a desastres nos dijo que usaron uno de nuestros robots después de un tornado y que rodó sobre una pila de barras de refuerzo de metal que habría destrozado a un robot normal. La placa protectora solo tenía algunos rayones y la pista estaba totalmente bien; les evitó tener que enviar a un humano para revisar esa sección.
Pero no todo es cuestión de hardware, ¿verdad? El software también juega un papel muy importante. Nuestros robots tienen sistemas de detección de terreno que utilizan LIDAR y cámaras para escanear el terreno delante de ellos, ajustando su movimiento incluso antes de que lleguen a puntos difíciles. LIDAR crea un mapa 3D del terreno, de modo que el robot puede ver una roca de 2 pies de alto a 10 pies de distancia y planificar un camino a su alrededor, o ajustar su velocidad para pasar sobre ella en lugar de rodearla si dar la vuelta es demasiado arriesgado. Para el personal de emergencia, eso es fundamental porque el tiempo lo es todo. No querrás que un robot pierda 5 minutos intentando encontrar un camino cuando cada segundo cuenta para obtener datos en un sitio peligroso. El software también permite al operador controlar el robot desde una distancia segura, con información en tiempo real sobre el terreno para que pueda realizar ajustes. Por ejemplo, si el operador ve que el robot está empezando a resbalar en una zona de barro, puede usar el panel de control para aumentar la potencia a las orugas traseras sin siquiera tocar la configuración del control de tracción, aunque el robot lo hará automáticamente si no lo hace.
Espera, no nos olvidemos de los diferentes tipos de terreno accidentado, porque no todos los terrenos accidentados son iguales. Las zonas de desastre pueden tener áreas inundadas, ¿verdad? Nuestros robots con orugas de respuesta a emergencias son resistentes al agua, algunos incluso completamente sumergibles hasta 3 pies, por lo que pueden cruzar arroyos poco profundos o sótanos inundados. Las orugas están diseñadas para eliminar el agua rápidamente, de modo que no se encharquen y pierdan tracción. Un cliente usó uno de nuestros robots después de un huracán, donde las calles estaban bajo 2 pies de agua, y el robot no tuvo ningún problema: lo usaron para revisar una subestación eléctrica inundada en busca de piezas eléctricas energizadas antes de enviar a los humanos. Para los sitios de rescate en montañas rocosas, tenemos modelos con vías más estrechas que son más maniobrables en pendientes empinadas e irregulares, y al mismo tiempo distribuyen el peso lo suficiente para evitar resbalones. Los modelos QBRN también son versátiles: pueden ir desde un campo de escombros hasta un sitio de derrame químico, porque el diseño de la vía funciona tanto en ambientes hostiles como contaminados químicamente. Dado que las vías están selladas contra la exposición química, no se dañan con materiales corrosivos como ácido o aceite, lo cual es una gran ventaja para la respuesta de emergencia industrial.
Sé que algunas personas podrían preguntar: "¿Por qué no utilizar simplemente un dron?" Los drones son excelentes para obtener imágenes aéreas, pero no pueden entrar en espacios reducidos, como sótanos de edificios derrumbados o entre montones de escombros donde la hélice de un drone quedaría atrapada. Los robots con orugas están cerca del suelo, por lo que pueden pasar por aberturas de sólo un pie de ancho. Ésa es la cuestión: llegan a donde los humanos y los drones no pueden llegar. Por ejemplo, después de un terremoto en Turquía hace unos años, los equipos de emergencia utilizaron robots rastreados para buscar sobrevivientes en espacios demasiado pequeños para que nadie pudiera caber, utilizando cámaras térmicas conectadas al robot. Si esos robots se hubieran quedado atrapados entre los escombros, habría sido un desperdicio, pero los que suministramos tenían la tracción y la suspensión para navegar por espacios estrechos e irregulares sin quedarse atascados.
Ahora, hablemos de los errores comunes que comete la gente al elegir un robot con orugas para terrenos accidentados. Primero, comprar un robot con orugas demasiado grandes o demasiado pequeñas para el trabajo. Si trabaja en espacios reducidos de escombros, las orugas grandes y anchas pueden resultar demasiado voluminosas; necesita un modelo compacto con un tamaño de oruga optimizado. En segundo lugar, sin considerar la carga útil. Si está utilizando un robot QBRN, debe asegurarse de que las orugas y la suspensión puedan soportar el peso de los detectores de gas y los medidores de radiación, además de la batería. Un robot barato podría saltarse la suspensión, por lo que cuando se le agrega la carga útil, no puede navegar por terreno accidentado sin volcarse. En tercer lugar, no probar el robot en el entorno real antes de utilizarlo. El hecho de que un robot funcione en una prueba de laboratorio no significa que funcionará en una zona de desastre real: el polvo, el barro y los escombros pueden entrar en las orugas y los engranajes si no están sellados adecuadamente. Es por eso que animamos a nuestros clientes a probar nuestros robots rastreados de respuesta a emergencias en sus escenarios específicos, ya sea un lugar simulado de un terremoto, una planta química o una zona de inundación.
Al final del día, el objetivo de estos robots es simple: mantener seguros a los socorristas mientras obtienen datos críticos de áreas peligrosas. La combinación de diseño de pista inteligente, suspensión sólida, control de tracción en tiempo real y calidad de construcción resistente es lo que los hace manejar tan bien terrenos accidentados. Como proveedor, dedicamos mucho tiempo a probar nuestros modelos: cada robot de respuesta a entornos peligrosos QBRN que enviamos pasa por más de 50 horas de pruebas en terrenos difíciles, desde pozos de barro hasta pendientes rocosas, para asegurarnos de que pueda manejar cualquier cosa que le depare un lugar de desastre. El robot rastreado de detección de peligros y reconocimiento de peligros CBRN, por su parte, está optimizado tanto para la navegación del terreno como para la detección precisa de peligros, por lo que no tiene que elegir entre desplazarse y obtener datos confiables.
Si está en el campo de respuesta a emergencias y necesita un robot que pueda manejar terrenos accidentados e implacables sin fallar, tenemos modelos diseñados exactamente para eso. Ya sea que esté respondiendo a terremotos, derrames químicos, inundaciones o incidentes QBRN, nuestros robots con orugas están diseñados para realizar el trabajo y mantener a su equipo fuera de peligro. No dude en comunicarse con nuestro equipo para analizar sus necesidades específicas y encontrar el robot adecuado para sus operaciones. Estamos aquí para asegurarnos de que tenga las herramientas que necesita cuando cada segundo cuenta.
Referencias
- Instituto Nacional de Estándares y Tecnología (NIST). (2022). Navegación por terreno robótica con seguimiento para respuesta de emergencia. Publicación especial del NIST 1500-45.
- Organización Internacional de Normalización (ISO). (2021). Robots para servicios de emergencia y rescate – Parte 2: Requisitos del terreno y el entorno. Norma ISO 13482:2021.
- Instituto Internacional de Recuperación de Desastres (DRII). (2023). Guía de campo para la respuesta robótica a emergencias. Prensa DRII.
- Asociación de la Industria de la Robótica (RIA). (2022). Métricas de rendimiento para robots móviles con orugas en terrenos difíciles. Informe Técnico RIA TR-TS-007.


