¡Hola! Como proveedor de robots de orugas, a menudo me preguntan cómo evitan obstáculos estas ingeniosas máquinas. Es un tema muy interesante y estoy emocionado de compartir algunas ideas con usted.
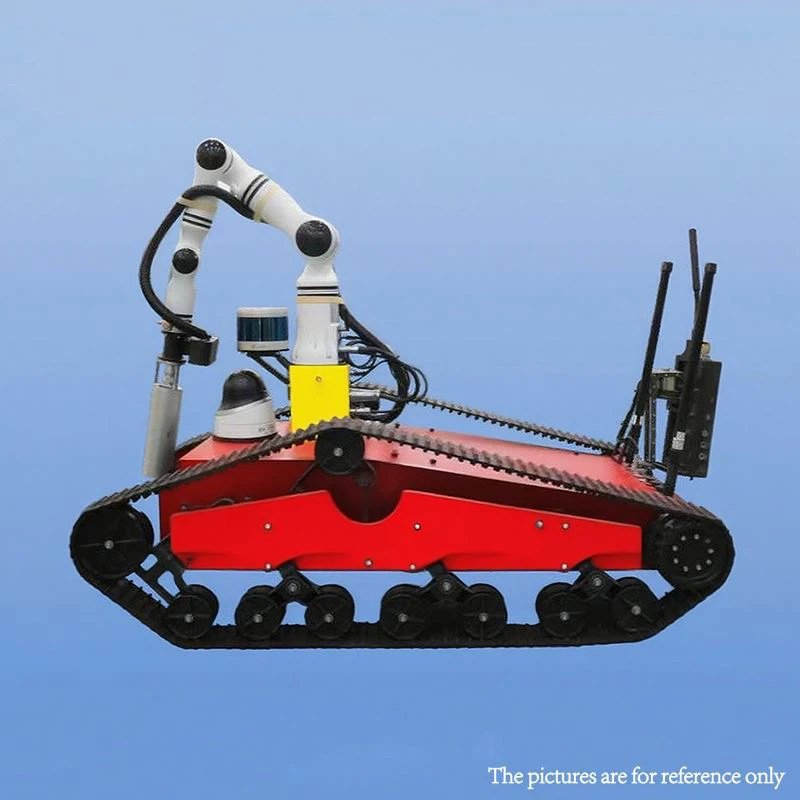
En primer lugar, hablemos de por qué evitar obstáculos es tan importante para los robots con orugas. Ya sea unRobot de eliminación de artefactos explosivos (EOD) con orugasutilizado en operaciones militares y de seguridad o enrobot rastreado controlado remotamentePara la respuesta de emergencia, ser capaz de sortear obstáculos es crucial. Garantiza que el robot pueda realizar sus tareas de forma segura y eficiente sin atascarse ni causar daños.
Entonces, ¿cómo evitan realmente los obstáculos estos robots? Bueno, hay varios métodos y tecnologías que entran en juego.
Sensores: los ojos y oídos del robot
Una de las formas más comunes en que los robots con orugas detectan obstáculos es mediante el uso de sensores. Estos sensores actúan como los ojos y oídos del robot, permitiéndole percibir su entorno.
Sensores ultrasónicos
Los sensores ultrasónicos funcionan emitiendo ondas sonoras de alta frecuencia y midiendo el tiempo que tardan las ondas en rebotar después de golpear un objeto. A partir de esta medición del tiempo, el robot puede calcular la distancia hasta el objeto. Estos sensores son excelentes para detectar obstáculos a distancias relativamente cortas, generalmente de hasta unos pocos metros. Son simples, confiables y rentables, lo que los convierte en una opción popular para muchos robots con orugas.
Sensores infrarrojos
Los sensores infrarrojos emiten luz infrarroja y miden el reflejo de esa luz en los objetos. Al igual que los sensores ultrasónicos, pueden determinar la distancia a un objeto en función de la cantidad de luz reflejada. Los sensores infrarrojos también son buenos para la detección de obstáculos de corto alcance y, a menudo, se usan en combinación con otros sensores para una mayor precisión.
Telémetros láser
Los telémetros láser, también conocidos como LIDAR (Light Detección y Rango), son sensores más avanzados. Funcionan emitiendo rayos láser y midiendo el tiempo que tarda la luz en regresar. Los sensores LIDAR pueden proporcionar mediciones de distancia muy precisas en rangos más largos, a veces hasta varios cientos de metros. Crean un mapa 3D del entorno del robot, lo cual es extremadamente útil para una navegación compleja y para evitar obstáculos.
Algoritmos para evitar obstáculos
Una vez que los sensores detectan un obstáculo, el robot debe decidir qué hacer a continuación. Aquí es donde entran los algoritmos.
Algoritmos de errores
Los algoritmos de errores son algunos de los obstáculos más simples: algoritmos para evitarlos. La idea básica es que cuando el robot encuentra un obstáculo, sigue el contorno del obstáculo hasta que pueda continuar por su camino original. Existen diferentes tipos de algoritmos de errores, como los algoritmos Bug1 y Bug2, cada uno con su propio conjunto de reglas para sortear obstáculos.
Algoritmos de campo potenciales
Los algoritmos de campo potencial tratan el entorno del robot como un campo de fuerzas. Los obstáculos crean fuerzas repulsivas, mientras que la meta del robot crea una fuerza de atracción. Luego, el robot se mueve en la dirección de la fuerza neta, lo que le ayuda a evitar obstáculos y avanzar hacia su objetivo. Este método es más complejo que los algoritmos de errores, pero puede resultar más eficaz en entornos dinámicos.

Aprendizaje automático e IA
En los últimos años, el aprendizaje automático y la inteligencia artificial también se han utilizado para evitar obstáculos en robots con orugas.
Redes neuronales
Las redes neuronales se pueden entrenar para reconocer diferentes tipos de obstáculos según los datos de los sensores. El robot puede aprender de un gran conjunto de datos de imágenes de obstáculos o lecturas de sensores y luego utilizar este conocimiento para tomar decisiones sobre cómo evitar obstáculos en tiempo real. Este enfoque permite que el robot se adapte a obstáculos nuevos y desconocidos de forma más eficaz.
Aprendizaje por refuerzo
El aprendizaje por refuerzo es otra técnica poderosa. El robot aprende a evitar obstáculos recibiendo recompensas o sanciones en función de sus acciones. Por ejemplo, si el robot evita con éxito un obstáculo, obtiene una recompensa positiva y si choca con un obstáculo, recibe una penalización negativa. Con el tiempo, el robot aprende el comportamiento óptimo para evitar obstáculos.
Aplicaciones del mundo real
Echemos un vistazo a cómo se utilizan estas técnicas para evitar obstáculos en escenarios del mundo real.
Militar y seguridad
En aplicaciones militares y de seguridad,Robot de eliminación de artefactos explosivos (EOD) con orugasNecesitamos poder navegar a través de entornos complejos y peligrosos. Utilizan una combinación de sensores y algoritmos para evitar obstáculos como escombros, paredes y otros objetos al acercarse a dispositivos explosivos.
Respuesta de emergencia
robot rastreado controlado remotamenteutilizados en situaciones de respuesta de emergencia, como aquellas para escenarios nucleares, químicos y biológicos (NCB), también dependen de la tecnología para evitar obstáculos. Estos robots deben poder moverse a través de edificios dañados o áreas contaminadas sin quedarse atascados ni causar más daños.
Aplicaciones industriales
En entornos industriales, los robots sobre orugas se utilizan para tareas como inspección y mantenimiento. Necesitan sortear maquinaria, equipos y otros obstáculos en la fábrica. La tecnología para evitar obstáculos garantiza que estos robots puedan funcionar de forma segura y eficiente.
Nuestros robots con orugas y la evitación de obstáculos
En nuestra empresa nos tomamos muy en serio la evitación de obstáculos. Nuestros robots con orugas están equipados con una variedad de sensores, incluidos sensores ultrasónicos, sensores infrarrojos y LIDAR, para garantizar una detección precisa de obstáculos. También utilizamos algoritmos avanzados y técnicas de aprendizaje automático para hacer que nuestros robots sean más inteligentes y adaptables.
Por ejemplo, nuestroRobots rastreados de detección de escenarios NBCestán diseñados para operar en entornos desafiantes. Pueden detectar y evitar obstáculos rápidamente mientras realizan sus tareas de detección, garantizando la seguridad de los operadores y el éxito de la misión.
Contáctenos para sus necesidades de robots rastreados
Si está buscando un robot con orugas, ya sea para aplicaciones militares, de respuesta a emergencias o industriales, estamos aquí para ayudarlo. Nuestros robots son fiables, eficientes y están equipados con la última tecnología para evitar obstáculos. Podemos trabajar con usted para comprender sus requisitos específicos y brindarle la mejor solución para sus necesidades.
Por lo tanto, no dude en comunicarse si tiene alguna pregunta o desea analizar una posible compra. ¡Esperamos trabajar con usted!
Referencias
- Siciliano, Bruno y Oussama Khatib, eds. Manual de robótica de Springer. Saltador, 2016.
- Thrun, Sebastian, Wolfram Burgard y Dieter Fox. Robótica probabilística. Prensa del MIT, 2005.